 |
FancySafeBot 0.0.1
A safe robotics library
|
|
FancySafeBot 0.0.1
A safe robotics library
|
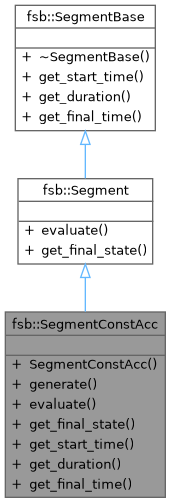
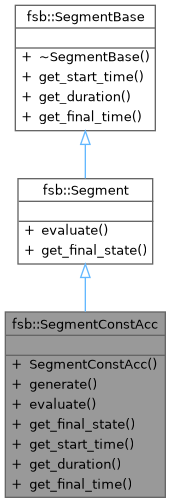
Constant acceleration profile.
#include <fsb_trajectory_segment.h>
Public Member Functions | |
| void | generate (Real start_time, Real duration, const TrajState &initial_state, Real acceleration) |
| Generate constant acceleration profile. | |
| TrajState | evaluate (Real t_eval) const override final |
| Evaluate constant acceleration segment. | |
| TrajState | get_final_state () const override final |
| Get final state of segment. | |
| TrajState | get_initial_state () const override final |
| Get initial state of segment. | |
| Real | get_start_time () const override final |
| Get start time of segment. | |
| Real | get_duration () const override final |
| Get duration. | |
| Real | get_final_time () const override final |
| Get final time of segment. | |
|
finaloverridevirtual |
Evaluate constant acceleration segment.
| [in] | t_eval | Evaluation time |
Implements fsb::Segment< TrajStateType >.
| void fsb::SegmentConstAcc::generate | ( | Real | start_time, |
| Real | duration, | ||
| const TrajState & | initial_state, | ||
| Real | acceleration | ||
| ) |
Generate constant acceleration profile.
| [in] | start_time | Start time of segment trajectory |
| [in] | duration | Duration of segment |
| [in] | initial_state | Initial state of segment |
| [in] | acceleration | Constant acceleration constraint |
|
inlinefinaloverridevirtual |
|
inlinefinaloverridevirtual |
Get final state of segment.
Implements fsb::Segment< TrajStateType >.
|
inlinefinaloverridevirtual |
|
inlinefinaloverridevirtual |
Get initial state of segment.
Implements fsb::Segment< TrajStateType >.
|
inlinefinaloverridevirtual |