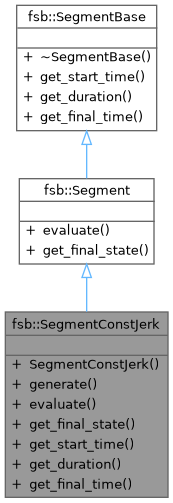
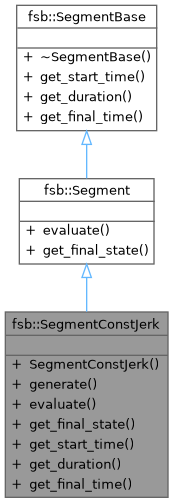
#include <fsb_trajectory_segment.h>
◆ evaluate()
| TrajState fsb::SegmentConstJerk::evaluate |
( |
Real |
t_eval | ) |
const |
|
finaloverridevirtual |
◆ generate()
| void fsb::SegmentConstJerk::generate |
( |
Real |
start_time, |
|
|
Real |
duration, |
|
|
const TrajState & |
initial_state, |
|
|
Real |
jerk |
|
) |
| |
Generate constant jerk trajectory.
- Parameters
-
| [in] | start_time | Start time |
| [in] | duration | Segment duration |
| [in] | initial_state | Initial state of trajectory |
| [in] | jerk | Constant jerk constraint |
◆ get_duration()
| Real fsb::SegmentConstJerk::get_duration |
( |
| ) |
const |
|
inlinefinaloverridevirtual |
◆ get_final_state()
| TrajState fsb::SegmentConstJerk::get_final_state |
( |
| ) |
const |
|
inlinefinaloverridevirtual |
◆ get_final_time()
| Real fsb::SegmentConstJerk::get_final_time |
( |
| ) |
const |
|
inlinefinaloverridevirtual |
◆ get_initial_state()
| TrajState fsb::SegmentConstJerk::get_initial_state |
( |
| ) |
const |
|
inlinefinaloverridevirtual |
◆ get_start_time()
| Real fsb::SegmentConstJerk::get_start_time |
( |
| ) |
const |
|
inlinefinaloverridevirtual |
The documentation for this class was generated from the following files: